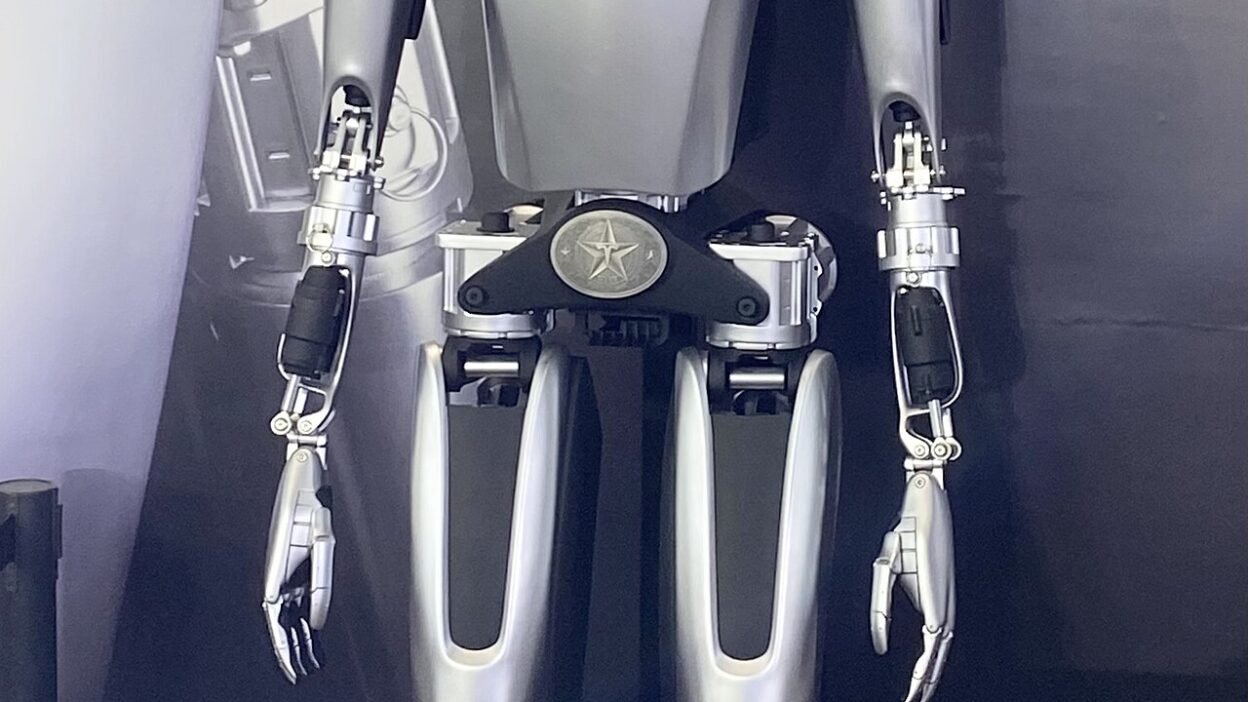
A Tesla robotkéz tapintását javító, hajlékony érzékelőréteget ismertet egy október 8-án közzétett amerikai szabadalmi bejelentésben. Az US 2026/0310299 A1 dokumentum olyan érzékelőt ír le, amely az ujjak és a tenyér ívelt felületéhez alakítható.
Rétegek közötti változás jelzi az érintést
A megoldásban két hajlékony hordozó vezető mintázatot kap, közéjük pedig elválasztó anyag kerül. A kialakítástól függően az érintés vagy nyomás elektromos kapacitásváltozással, illetve ellenállásváltozással érzékelhető. A cél az, hogy az érzékelő ne csak sík felületen működjön, hanem a robot kezének formáját is kövesse.
A bejelentés két gyártási utat mutat be. Az egyikben először sík rétegszerkezet készül, majd ezt hőformázással alakítják a kívánt térbeli formára. A másikban a hordozó már eleve formázott, és ezután kerülnek rá a vezető részek, az elválasztó anyag és a további réteg. A dokumentum többek között szitanyomást és háromdimenziós anyagfelvitelt is említ.
A felhasználást a bejelentés nem dönti el
A leírás az ujjbegyeket, a tenyeret és robotkarok munkavégző elemeit is megnevezi lehetséges alkalmazásként. Az érzékelő erő, érintés és nyomás mérését szolgálhatná. A közzétett műszaki megoldás ugyanakkor önmagában nem igazolja egy új Optimus kéz sorozatgyártását, és nem jelent kész terméket vagy bevezetési ígéretet.